مقدمه
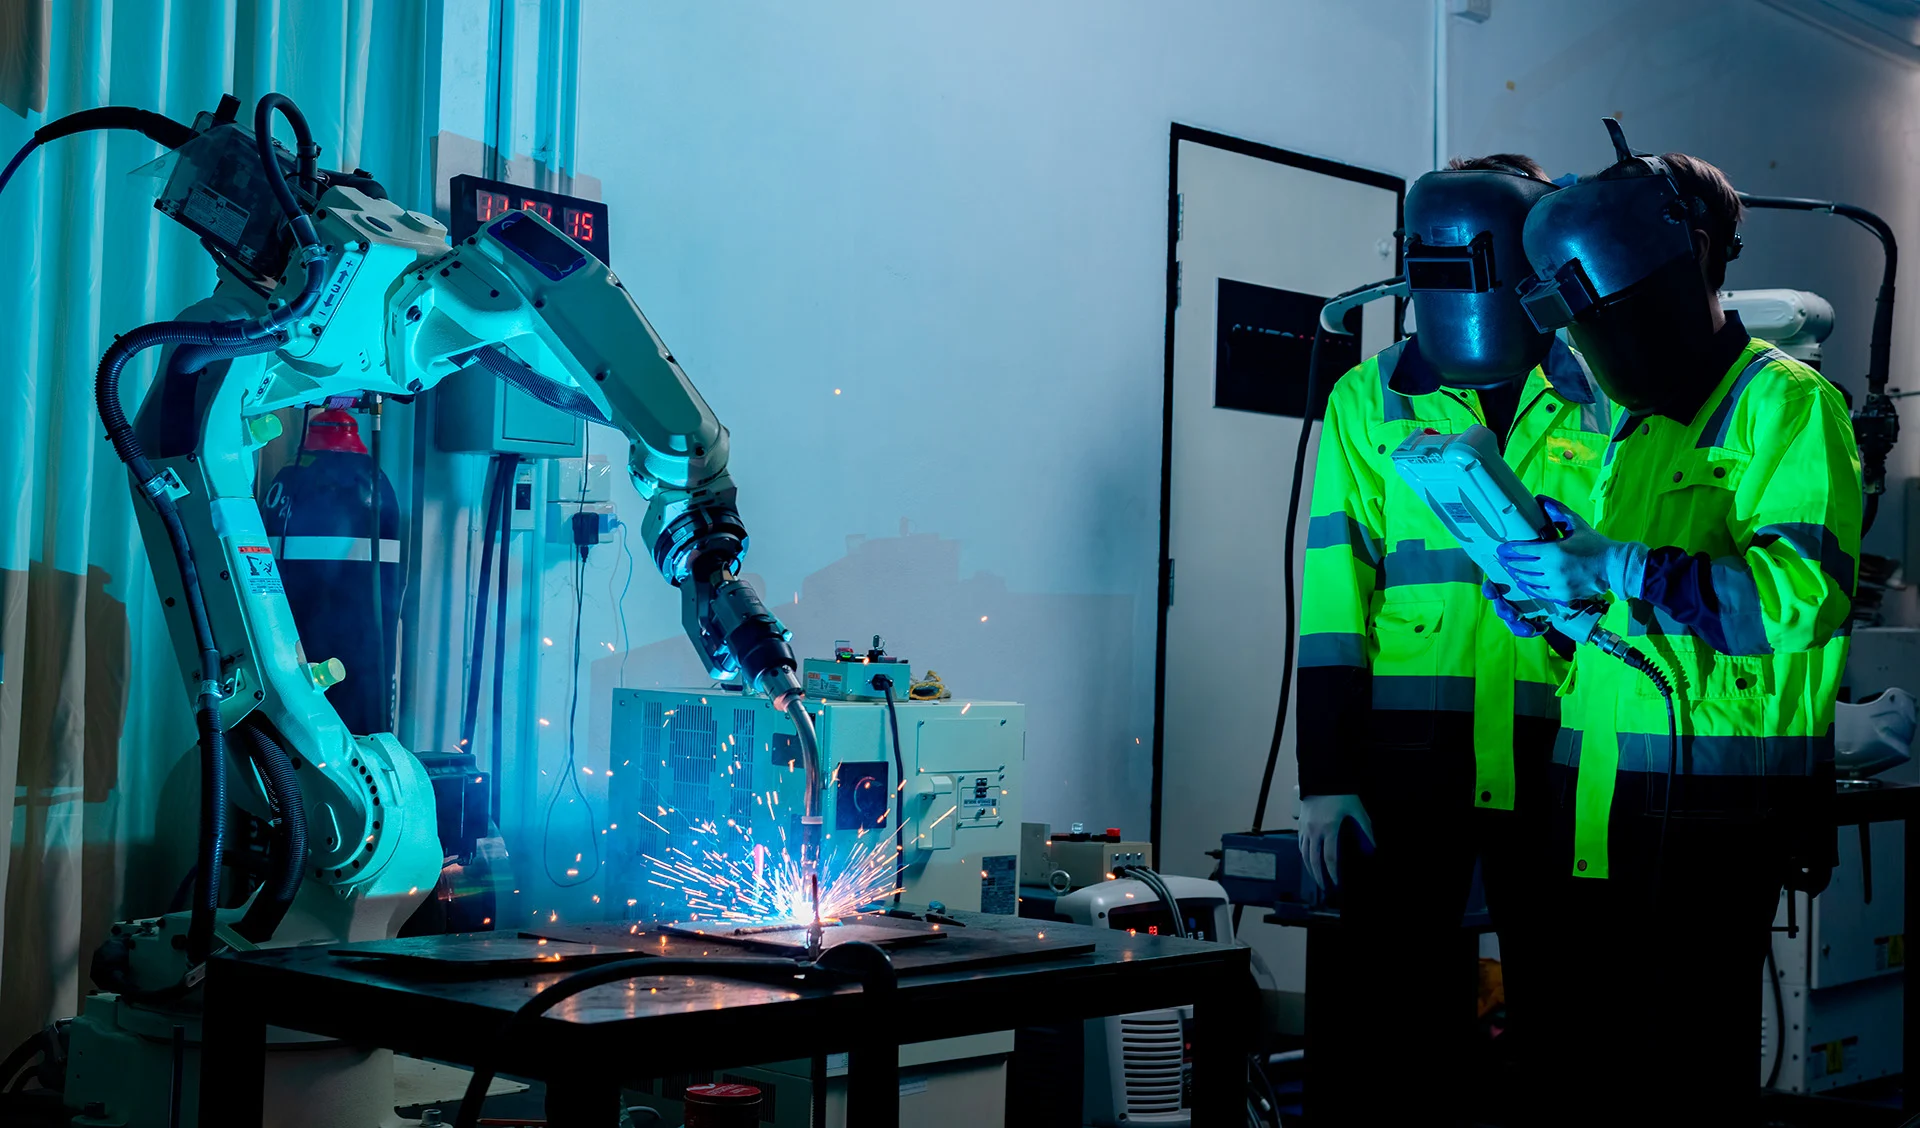
طراحی مکانیکال رباتهای صنعتی سبک، نقطهی تلاقی هنر مهندسی و کارایی عملیاتی است. در دنیای امروز که سرعت تولید و دقت در مونتاژ حرف اول را میزند، رباتهای سبکوزن به دلیل چابکی و قابلیت نصب در فضاهای محدود، جایگاه ویژهای یافتهاند. برای کارفرمایان، این رباتها به معنای کاهش هزینههای انرژی و افزایش نرخ تولید است و برای طراحان، چالشی جذاب برای بهینهسازی ساختار در عین حفظ استحکام.
در این مقاله، مسیر طراحی از ایده تا پیادهسازی را بررسی میکنیم. چه به دنبال برونسپاری طراحی خود در پلتفرم مکاتیمز باشید و چه یک طراح مستقل که قصد ورود به این حوزه را دارد، درک اصول بنیادین این مسیر برای موفقیت در پروژههای صنعتی ضروری است.
تعیین نیازمندیها و تحلیل سینماتیکی
پیش از هرگونه ترسیم در نرمافزارهای CAD، باید مشخص کنید ربات قرار است چه کاری انجام دهد. آیا هدف جابهجایی قطعات سبک (Pick and Place) است یا جوشکاری نقطهای؟ تعیین درجه آزادی (DOF)، کورس حرکتی و دقت تکرارپذیری، اولین گام در طراحی مکانیکال رباتهای صنعتی است.
در این مرحله، تحلیل سینماتیکی به شما میگوید که آیا بازوهای طراحی شده به نقاط مورد نظر میرسند یا خیر. استفاده از ابزارهای شبیهسازی به شما کمک میکند تا از تداخلهای احتمالی جلوگیری کنید. در مکاتیمز، کارفرمایان میتوانند با ثبت دقیق این نیازمندیها، متخصصان خبرهای را بیابند که پیش از شروع طراحی، گزارش تحلیل سینماتیکی پروژه را ارائه دهند.
انتخاب متریال و بهینهسازی وزن
در رباتهای سبک، نسبت استحکام به وزن (Strength-to-Weight Ratio) حیاتی است. استفاده از آلیاژهای آلومینیوم سری ۷۰۰۰، فیبر کربن یا پلیمرهای مهندسی پیشرفته، گزینههای رایج هستند. هرچه وزن بخشهای متحرک کمتر باشد، موتورها و گیربکسهای کوچکتری نیاز است که خود باعث کاهش وزن کلی و هزینههای نهایی میشود.
طراحان باید با استفاده از نرمافزارهای تحلیل المان محدود (FEA)، نقاط تمرکز تنش را شناسایی کرده و با حذف متریال اضافی در نواحی غیرحیاتی، وزن سازه را به حداقل برسانند. این رویکرد نه تنها عمر قطعات را افزایش میدهد، بلکه باعث کاهش اینرسی ربات و در نتیجه افزایش سرعت پاسخدهی آن میشود.
مقایسه متریالهای رایج در بدنه رباتهای سبک
| متریال | مزایا | معایب |
|---|---|---|
| آلومینیوم سری ۶۰۶۱ | ماشینکاری آسان، قیمت مناسب | استحکام متوسط |
| آلیاژهای تیتانیوم | نسبت استحکام به وزن عالی | هزینه بالا و دشواری ساخت |
| کامپوزیت کربن | بسیار سبک و صلب | نیاز به قالبگیری پیچیده |
انتخاب محرکها و سیستمهای انتقال قدرت
قلب تپندهی هر ربات، موتورها و گیربکسهای آن هستند. برای رباتهای سبک، موتورهای سروو (Servo Motors) به دلیل دقت بالا و قابلیت کنترل موقعیت، انتخاب اول هستند. در انتخاب گیربکس، باید بین دقت (Backlash کم) و وزن تعادل برقرار کرد. گیربکسهای هارمونیک (Harmonic Drives) به دلیل ابعاد کوچک و گشتاور بالا، در رباتهای صنعتی سبک بسیار محبوب هستند.
در مکاتیمز، طراحان میتوانند با مراجعه به بخش فروشگاه طرح، نقشههای استاندارد شدهای از سیستمهای انتقال قدرت را بررسی کنند که میتواند زمان طراحی را به شدت کاهش دهد.
چکلیست نهایی پیش از تولید نمونه اولیه
- تأیید نهایی نقشههای مونتاژی و تلرانسهای ابعادی
- بررسی تداخلهای مکانیکی در تمام زوایای حرکتی
- تست مجازی بارگذاری حداکثری (FEA)
- انتخاب تأمینکنندگان قطعات استاندارد (بلبرینگها، پیچها و اتصالات)
نقش نظارت فنی در تضمین کیفیت
حتی بهترین طراحیها نیز اگر به درستی تولید نشوند، شکست میخورند. حضور یک ناظر فنی در فرایند ساخت قطعات ربات، تضمین میکند که تلرانسهای در نظر گرفته شده در نقشهها، در کارگاه CNC رعایت شده است. نظارت فنی باعث میشود تا از دوبارهکاریهای پرهزینه جلوگیری شود.
پلتفرم مکاتیمز با ارائهی خدمات ناظر فنی، به کارفرمایان این اطمینان را میدهد که پروژهی طراحی مکانیکال رباتهای صنعتی آنها، از مرحلهی ایده تا خروجی نهایی، تحت کنترل متخصصان مجرب قرار دارد.
سؤالات متداول
آیا برای طراحی ربات صنعتی حتماً باید از نرمافزارهای گرانقیمت استفاده کرد؟
خیر، اما برای تحلیلهای دقیق مهندسی و خروجیهای استاندارد صنعتی، استفاده از نرمافزارهای تخصصی CAD و CAE توصیه میشود که در مکاتیمز متخصصان به آنها مسلط هستند.
هزینه طراحی مکانیکال ربات چقدر است؟
هزینه به پیچیدگی پروژه، تعداد درجات آزادی و نیاز به تحلیلهای خاص بستگی دارد و معمولاً در قالب پروژههای توافقی در پلتفرم تعیین میشود.
چگونه میتوانم از کیفیت طراحی یک فریلنسر مطمئن شوم؟
در مکاتیمز میتوانید نمونهکارهای قبلی طراحان را مشاهده کرده و از طریق صندوق امانی (Escrow) با اطمینان خاطر پرداختها را انجام دهید.
آیا امکان طراحی و ساخت یکپارچه در مکاتیمز وجود دارد؟
بله، شما میتوانید پروژههایی تعریف کنید که شامل هر دو بخش طراحی مکانیکال و تولید قطعات توسط متخصصان همکار در پلتفرم باشد.
مقالات مرتبط
 صنایع تخصصی
چگونه قطعات یدکی خودرو با نقشهی دقیق سفارش دهیم؟
مقدمه در دنیای پیچیده صنعت خودرو، کیفیت نهایی محصول وابستگی مستقیمی به دقت نقشههای فنی دارد. بسیاری از کارفرمایان هنگام سفارش قطعات یدکی خودرو با چالشهایی نظیر عدم انطباق قطعه با مجموعه اصلی یا خرابیهای زودرس مواجه میشوند. ریشه اصلی این مشکلات اغلب در نبود نقشههای مهندسی دقیق و استاندارد نهفته است. در این مقاله، […]
۱ دقیقه مطالعه صنایع تخصصی
طراحی مکانیکال پهپاد: چالشها و نکات کلیدی
مقدمه طراحی مکانیکال پهپاد فراتر از یک سرگرمی مهندسی، ترکیبی پیچیده از دانش آیرودینامیک، علم مواد و ساخت دقیق است. امروزه پهپادها در صنایع مختلف از کشاورزی هوشمند تا نقشهبرداری و بازرسیهای صنعتی کاربردهای حیاتی پیدا کردهاند. برای دستیابی به یک پرنده پایدار و کارآمد، مهندسان باید چالشهای متعددی از جمله مدیریت ارتعاشات، انتخاب متریال […]
۱ دقیقه مطالعه صنایع تخصصی
ساخت قطعات دقیق برای جواهرات صنعتی و زیورآلات
مقدمه دنیای جواهرات صنعتی با آنچه در ذهن عموم از کارگاههای سنتی طلاسازی نقش بسته، تفاوتهای بنیادینی دارد. در این حوزه، دقت در حد میکرون، تکرارپذیری در تولید انبوه و استفاده از تکنولوژیهای پیشرفته ساخت، حرف اول را میزند. کارفرمایان صنعتی که به دنبال تولید قطعات پیچیده برای زیورآلات مدرن هستند، با چالشهایی نظیر انتخاب […]
۱ دقیقه مطالعه